
Introduction
Materials and Methods
55 kW급 전기 트랙터 동력전달시스템
쟁기 작업 데이터 계측
SoC 기반 배터리 에너지 소비량 산정
Results and Discussion
쟁기 작업 분석 결과
실측 포장 작업 조건 기준 작업 가능 시간 환산
Conclusion
Introduction
최근 화석 연료 사용량 증가로 인해 환경 문제에 대한 관심이 높아짐에 따라, 내연기관 기반 이동오염원에 대한 환경 규제가 강화되고 있으며(Kim et al., 2023; Hagan et al., 2023), 농업기계 분야에서도 친환경 동력원을 적용하기 위한 연구가 활발히 수행되고 있다. 농업용 트랙터는 경운, 정지, 운반, 수확 등 다양한 농작업에 활용되는 대표적인 농업 기계이며(Cho et al., 2022), 국내 농업기계 중 보유대수와 사용 빈도가 높은 장비이다(KAMICO and KSAM, 2024). 따라서, 농업용 트랙터의 전동화는 농업 분야의 배기가스 저감과 에너지 효율 향상에 기여할 수 있는 주요 기술 대안으로 판단된다(Kim et al., 2024).
전기 트랙터는 기존 내연기관 트랙터의 엔진을 전기모터와 배터리로 대체한 전기구동 시스템으로 구동된다. 전기모터는 저속에서부터 높은 토크를 출력할 수 있으며, 상대적으로 넓은 회전속도 범위에서 안정적인 출력 특성을 가지므로 트랙터 동력전달시스템의 단순화에 유리하다(Han et al., 2021). 그러나 농업용 트랙터는 일반 도로 차량과 달리 작업 종류, 토양 조건, 작업기 부하, 운전자 조작에 따라 부하 변동이 크게 발생한다. 특히 쟁기 작업은 작업기가 토양에 관입된 상태에서 견인력을 요구하므로 전기 트랙터의 구동 성능과 배터리 에너지 소비 특성을 평가하기에 적합한 대표 고부하 작업이다. 따라서, 전기 트랙터의 실사용 가능성을 평가하기 위해서는 단순 정격출력이나 배터리 용량뿐만 아니라, 실제 농작업 중 계측된 소비 데이터를 기반으로 작업 시간을 분석할 필요가 있다.
기존 연구에서는 농작업 부하 데이터를 기반으로 작업 모드를 구성하고, 이를 전기구동 트랙터 시뮬레이션 모델에 입력하여 모터 출력, 배터리 SoC 및 작업 가능 시간을 평가하였다(Baek et al., 2022). 또한, MATLAB/Simulink 기반의 전기 트랙터 모델을 이용하여 로터리, 방제 및 파쇄 작업 조건에 따른 에너지 소비 특성을 분석하였다(Thallapalli et al., 2021).
이러한 접근은 실차 개발 전 단계에서 전기구동 시스템의 용량 선정과 작업성 평가에 유용하다. 그러나 시뮬레이션 기반 분석은 입력 부하 조건과 모델 해석 조건에 따라 결과가 달라질 수 있으며, 실제 포장 작업에서 발생하는 부하 변동과 배터리 방전 특성을 충분히 반영하기 어렵다. 따라서, 실제 전기 트랙터의 농작업 데이터를 이용한 에너지 소비 분석이 필요하다.
따라서, 본 연구에서는 55 kW급 전기 트랙터의 실측 쟁기 작업 데이터를 이용하여 배터리 에너지 소비 특성과 작업 가능 시간을 분석하였다. 실험 대상 전기 트랙터는 배터리, 인버터, 구동 및 PTO 모터와 복합유성기어 감속부로 구성된 전기구동 동력전달시스템을 적용하였다. 전기 트랙터 쟁기 작업 중 구동 및 PTO 모터 부하를 계측하고, 실측 쟁기 작업 데이터를 이용하여 모터 부하 특성과 배터리 에너지 소비 특성을 분석하였다.
Materials and Methods
55 kW급 전기 트랙터 동력전달시스템
본 연구에서 사용된 55 kW급 전기 트랙터 및 동력전달시스템은 Fig. 1과 같다. 전기 트랙터는 배터리팩, 인버터, 구동 모터, PTO 모터 및 복합유성기어 감속기로 구성되는 전기구동 동력전달시스템을 적용하였다. 배터리에서 공급된 전기 에너지는 각 인버터를 통해 구동 모터와 PTO 모터로 전달되며, 각 모터의 동력은 Fig. 2와 같이 작업 종류에 따라 복합유성기어를 거쳐 결합되어 차축으로 전달되거나, 분기되어 차축과 PTO 축으로 각각 분기된다.
동력전달 모드는 동력 결합 모드와 동력 분기 모드로 구분된다. 쟁기 작업과 같이 PTO 출력이 필요하지 않고 높은 견인력이 요구되는 경우에는 동력 결합 모드를 적용한다. 동력 결합 모드에서는 클러치와 브레이크를 제어하여 구동 모터와 PTO 모터의 동력을 결합한 후 감속기를 거쳐 차축으로 전달한다. 차량의 요구 차축토크와 목표속도, 각 모터의 회전속도 및 허용 토크 범위를 고려하여 개별 토크 명령을 가변적으로 결정하며, 가능한 동작점 중 두 모터의 합산 소비전력이 작은 동작점을 선정하고, 합산 출력이 전기 트랙터의 최대 출력인 55 kW를 초과하지 않도록 제한한다.
로터리 작업과 같이 차량 주행과 PTO 구동이 동시에 필요한 경우에는 동력 분기 모드를 적용한다. 동력 분기 모드에서는 클러치와 브레이크의 체결 상태를 전환하여 구동 모터와 PTO 모터의 동력은 감속기를 거쳐 각각 차축과 PTO 축으로 전달한다. 구동 모터는 운전자의 요구 차속과 주행부하에 따라 토크를 제어하며, PTO 모터는 설정된 PTO 회전속도를 유지하도록 작업기 부하에 따라 토크를 제어한다. 따라서, 동력 분기 모드에서도 각 모터의 출력은 고정된 비율로 배분되지 않고, 주행부하와 PTO 작업부하에 따라 독립적으로 결정되며, 두 모터의 합산 출력은 시스템 최대출력 범위 내에서 제한된다.
전기 트랙터에 적용된 배터리팩의 총 용량은 83.14 kWh이다. 구동 모터와 PTO 모터의 정격출력은 각각 55 kW이며, 전기 트랙터의 시스템 최대 출력이 55 kW를 초과하지 않도록 제어하였다. 전기 트랙터의 주요 제원은 Table 1과 같다.
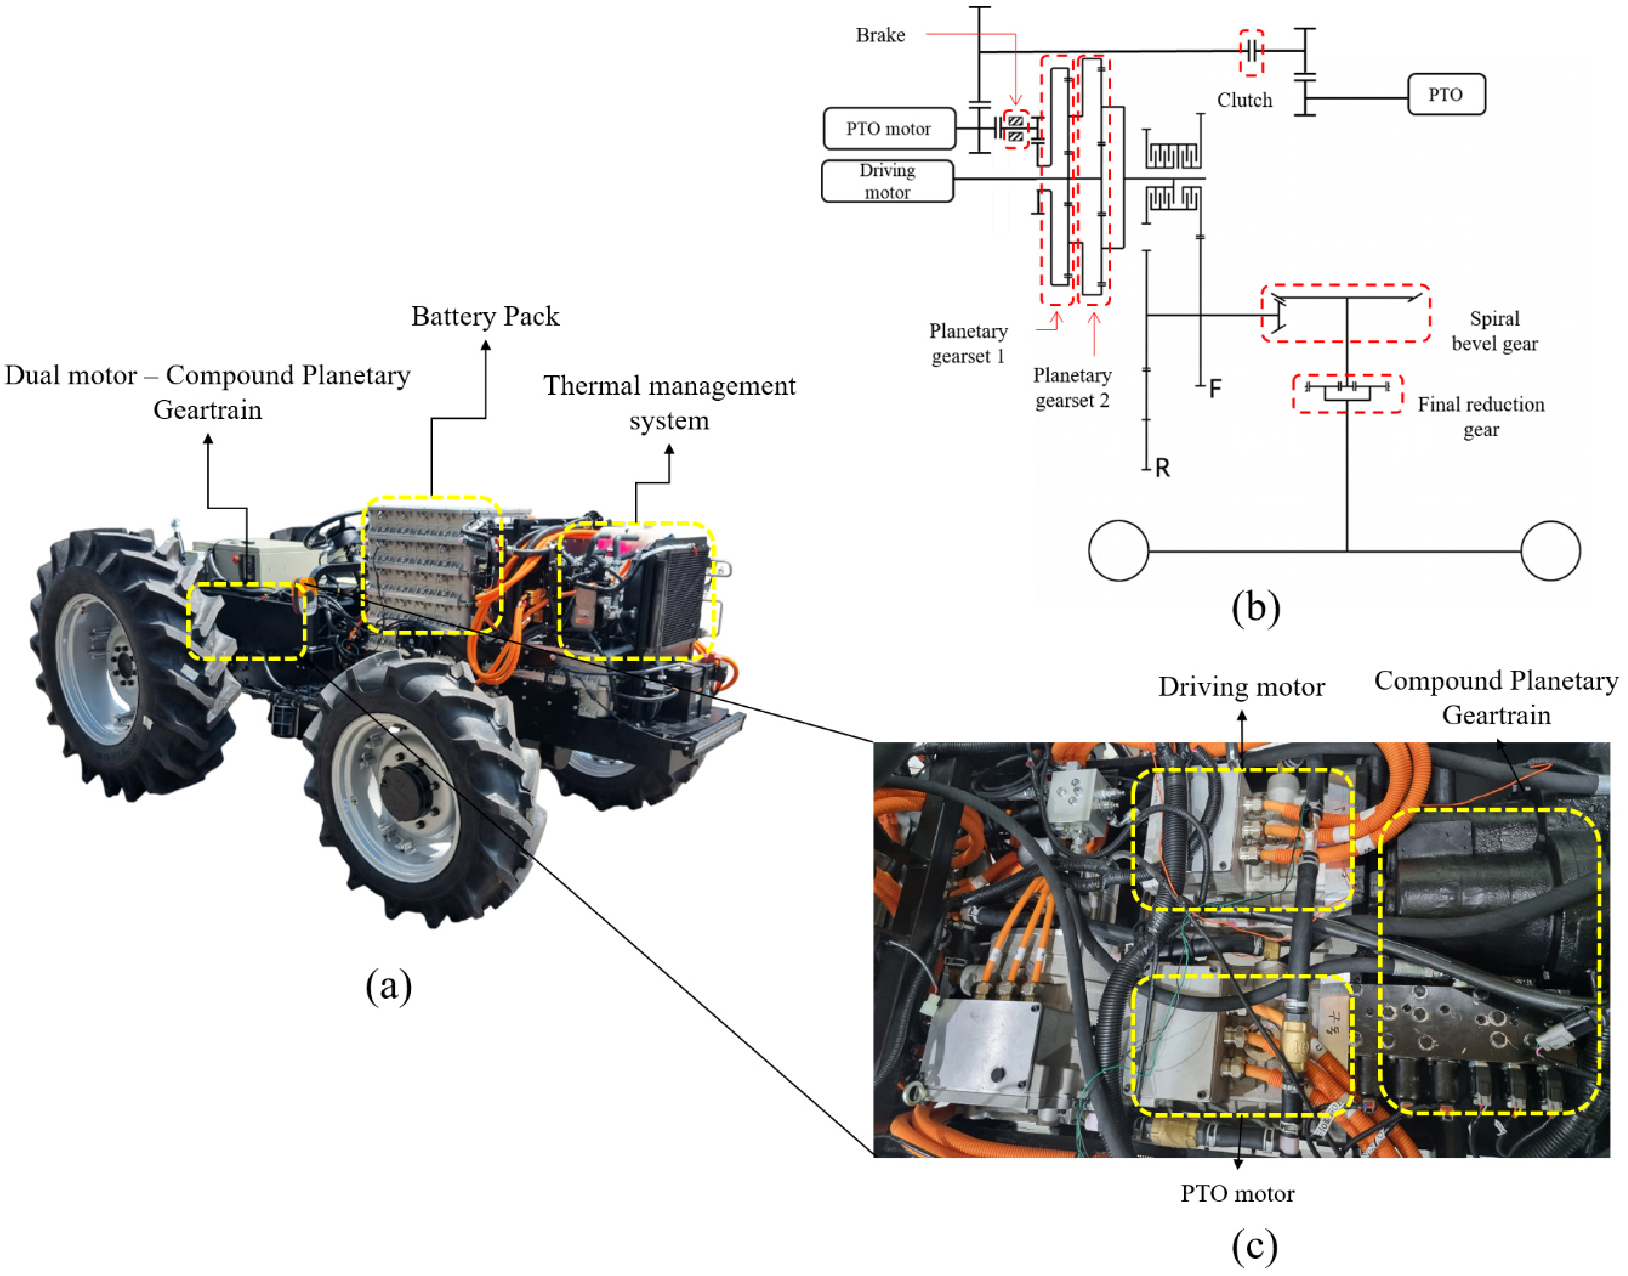
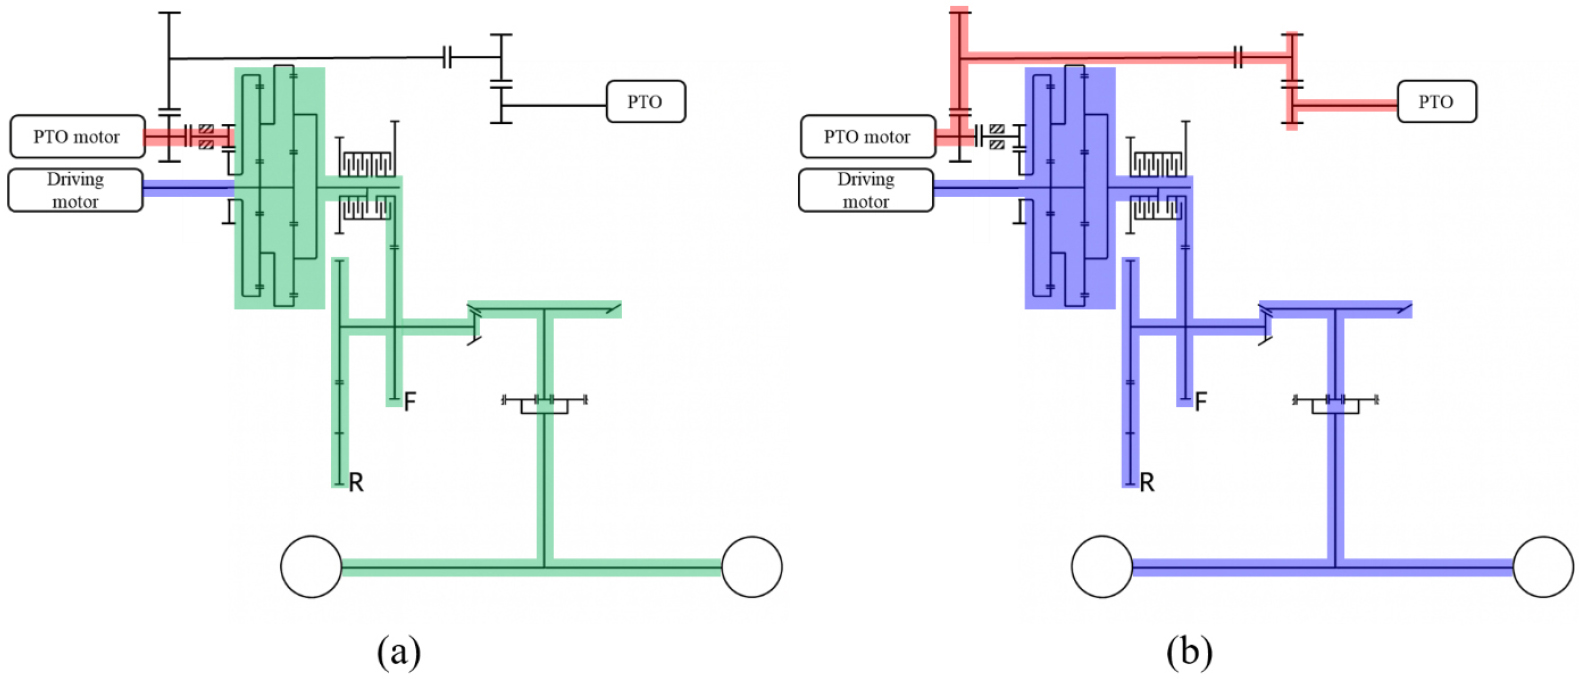
Table 1.
Specifications of the 55 kW electric tractor used in this study
쟁기 작업 데이터 계측
쟁기 작업 시험은 Fig. 3과 같이 충남대학교 내 실제 포장에서 수행하였다. 시험 포장의 크기는 12 m × 44 m이며, 55 kW급 전기 트랙터와 Table 2에 제시한 쟁기를 사용하였다. 시험 시 목표 주행속도는 3.4 km/h, 목표 경운 깊이는 150 mm로 설정하였다.
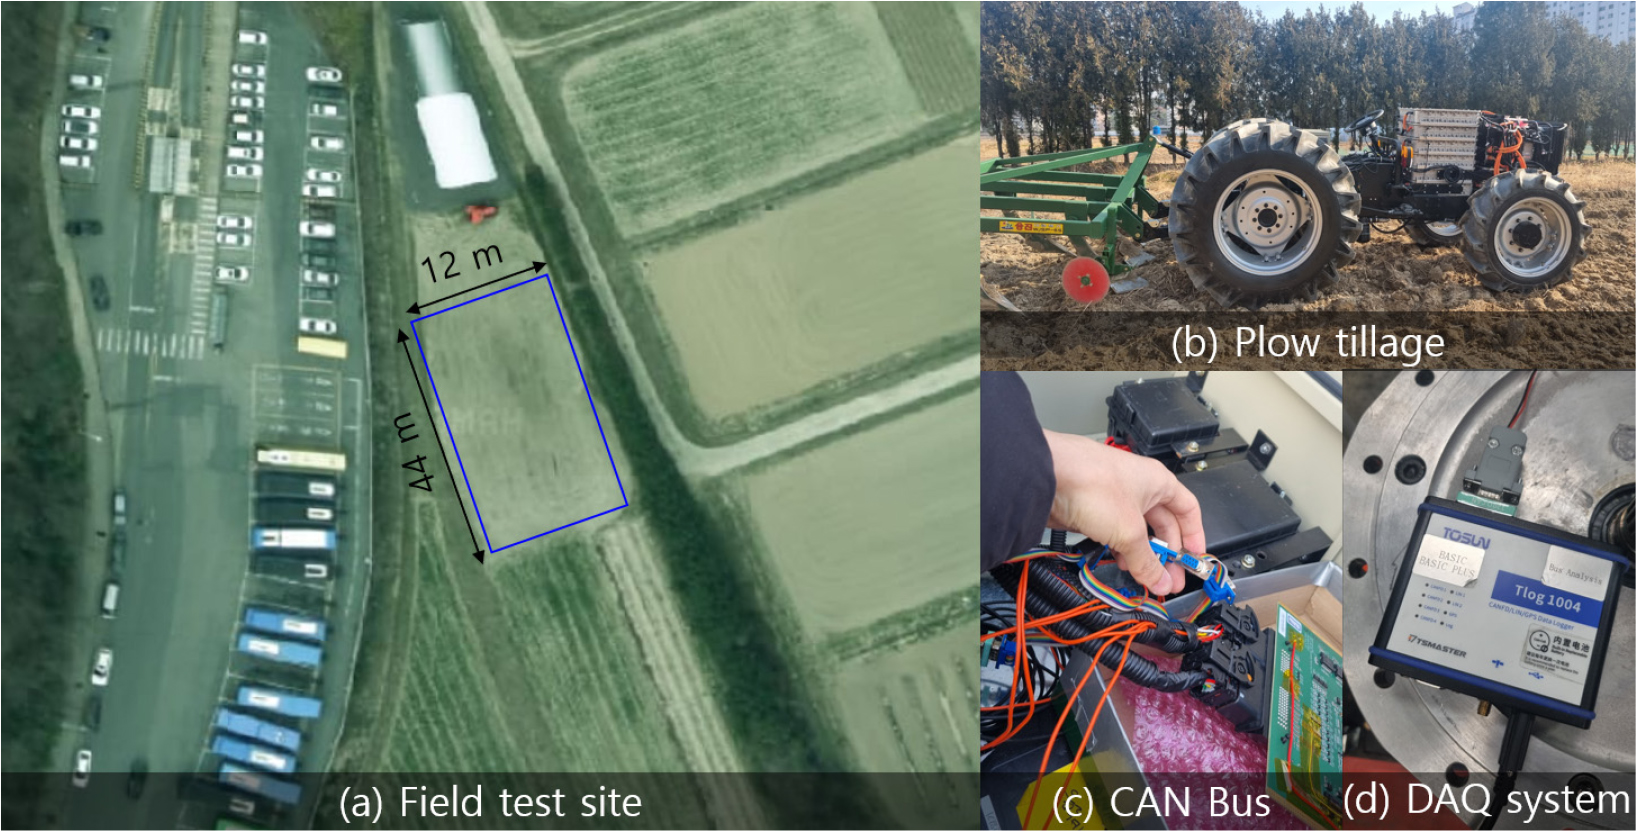
Table 2.
Specifications of plow used in this study
| Items | Specifications |
| Model | WJSP-6S |
| Dimension (mm) | 1,930 (L) × 1,800 (W) × 1,235 (H) |
| Weight (kgf) | 370 |
| No. of blades | 6 |
| Working width (mm) | 1,800 |
작업 중 전기 트랙터의 운전 데이터는 CAN Bus를 통해 수집하여 DAQ 시스템에 저장하였으며, 주요 계측항목은 차량속도, 구동 모터와 PTO 모터의 회전속도 및 토크, 배터리 SoC로 구성하였다. 모터 출력은 각 시점에서 계측된 모터 회전속도와 토크를 이용하여 산출하였으며, 배터리 에너지 소비량은 배터리 총용량과 작업 전후의 SoC 감소량을 이용하여 산정하였다.
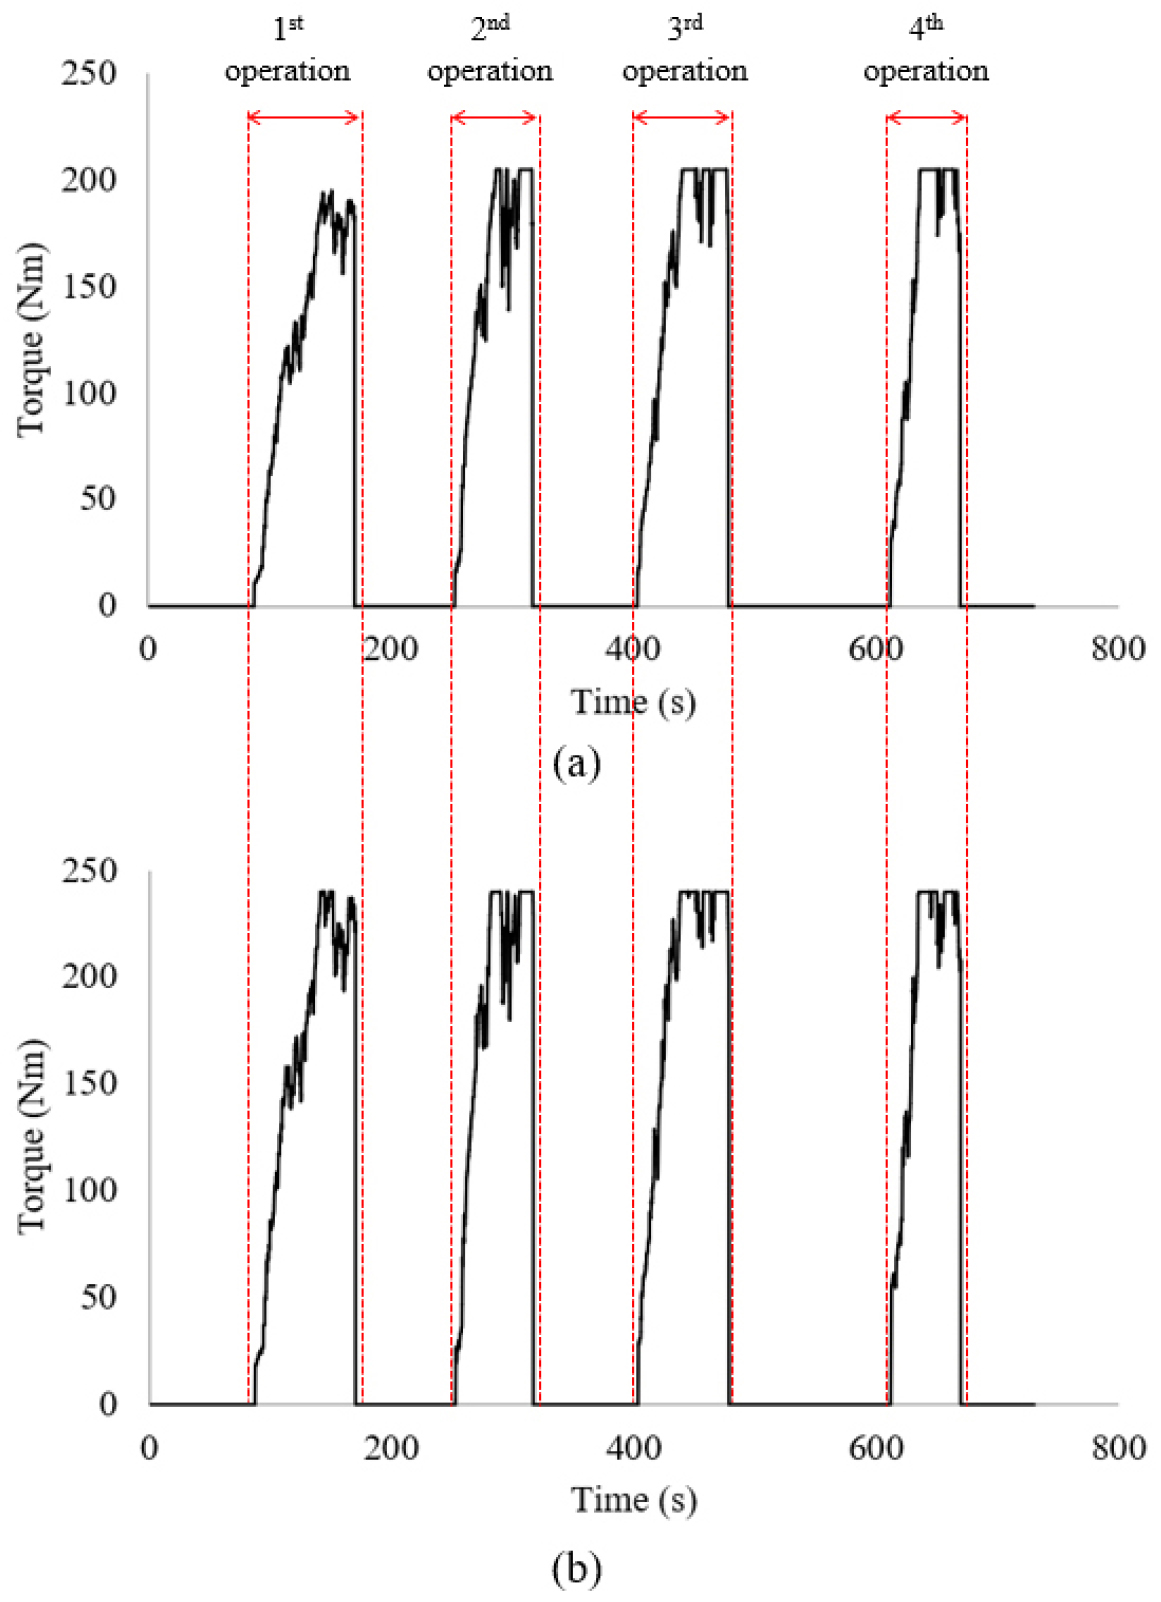
전체 계측 시간은 약 730 s이며, 계측 데이터에는 총 4회의 직진 쟁기 작업과 각 작업 사이의 작업기 관입 및 이탈, 가속·감속, 선회, 후진, 작업 대기 및 저부하 구간이 포함되어 있다. 모터 부하 특성은 쟁기가 토양에 완전히 관입된 상태에서 차량 속도가 약 3.4 km/h로 안정적으로 유지되고 구동 모터와 PTO 모터의 부하가 연속적으로 발생한 4개의 직진 쟁기 작업구간을 대상으로 분석하였다. 작업기 관입 및 이탈, 가속·감속, 선회, 후진 및 대기 구간은 정상 쟁기 작업의 부하 특성을 나타내지 않으므로 모터 부하 분석에서 제외하였다. 반면, 배터리 에너지 소비량과 작업 가능 시간은 실제 포장 작업에서 발생하는 직진 작업, 선회, 후진, 작업기 조작 및 대기 상태를 반영하기 위해 전체 계측구간을 대상으로 산정하였다.
다만 본 시험은 12 m × 44 m 규모의 제한된 포장에서 수행되어 정상상태의 연속 직진 작업구간이 비교적 짧게 형성되었다. 따라서 본 연구에서 분석한 모터 부하 및 에너지 소비 특성은 주행속도 3.4 km/h와 목표 경운 깊이 150 mm 조건에서 수행된 단기 쟁기 작업 결과이며, 실제 대규모 포장에서 장시간 연속 작업할 때 발생하는 부하 및 에너지 소비 특성을 완전히 대변하기에는 한계가 있다.
SoC 기반 배터리 에너지 소비량 산정
쟁기 작업 데이터에서의 배터리 소비에너지는 식 (1)과 같이 배터리 총 용량과 SoC 감소량을 이용하여 산정하였다.
where, : Energy consumption during the measured plow tillage data (kWh)
: Battery capacity (kWh)
: Decrease in battery state of charge (%)
쟁기 작업 데이터의 평균 배터리 소모전력은 식 (2)를 이용하여 계산하였다.
where, : Average battery power consumption (kW)
: Energy consumption during the measured plow tillage data (kWh)
: duration of the measured plow tillage data (s)
작업 가능 시간은 쟁기 작업 조건에서 산정된 평균 배터리 소모전력과 배터리 총 용량을 이용하여 식 (3)과 같이 계산하였다.
where, : Available operating time (h)
: Battery capacity (kWh)
: Average battery power consumption (kW)
Results and Discussion
쟁기 작업 분석 결과
실측 포장시험 데이터는 총 4회의 직진 쟁기 작업과 각 작업 사이의 선회, 후진, 작업 대기 및 저부하 구간으로 구성되었다. 따라서, 전체 데이터를 하나의 연속적인 쟁기 작업으로 처리하지 않고, Fig. 4와 같이 직진 쟁기 작업 구간을 구분하여 구동 모터와 PTO 모터의 토크 변화를 확인하고, 이를 이용하여 모터 부하 특성을 분석하였다.
쟁기 작업은 구동 모터와 PTO 모터의 동력이 복합유성기어를 통해 결합되어 차축으로 전달되는 동력 결합 모드에서 수행되었다. 따라서, 본 연구에서 계측된 구동 모터와 PTO 모터의 토크 및 회전속도는 각각 독립적인 작업 부하가 아니라, 동력 결합 모드에서 차축 구동에 기여하는 두 모터의 입력 특성으로 분석하였다.
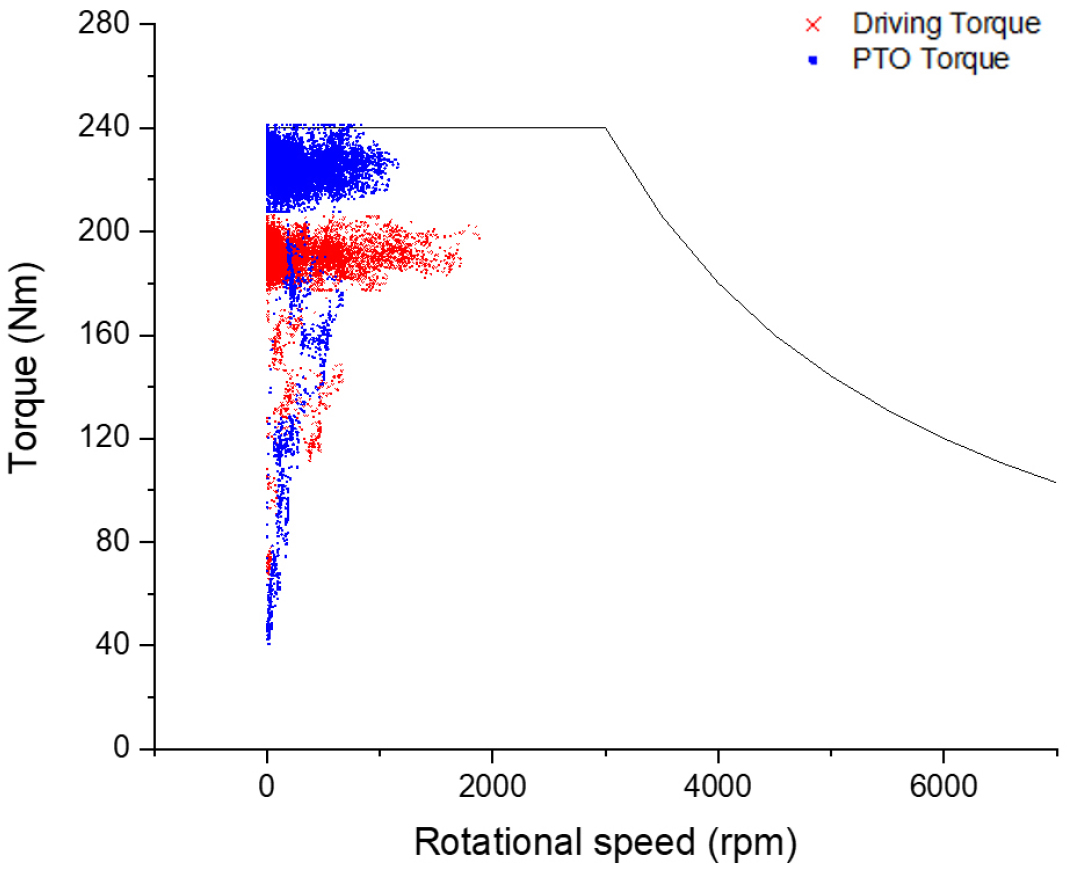
실측 쟁기 작업 데이터의 구동 모터 및 PTO 모터 부하분석 결과는 Fig. 5와 같다. 전체 쟁기 작업 데이터에서 구동 모터 토크는 177.32 ~ 206.02 Nm 범위로 나타났으며, 평균 토크는 191.99 Nm로 나타났다. 구동 모터 평균 회전속도는 464.71 rpm으로 나타났다. PTO 모터 토크는 207.60 ~ 241.20 Nm 범위로 나타났으며, 평균 토크는 223.72 Nm로 나타났다. PTO 모터 평균 회전속도는 336.68 rpm으로 나타났다. 구동 모터와 PTO 모터의 평균 출력은 각각 9.36 kW 및 7.91 kW로 나타났다. 두 모터의 동작점은 쟁기 작업의 저속 및 고부하 운전 조건으로 인해 저속 및 고토크 영역에 집중되어 나타난 것으로 판단된다.
구동 모터와 PTO 모터의 출력은 작업기가 토양에 완전히 관입되어 높은 견인부하가 지속적으로 발생한 직진 쟁기 작업 구간을 대상으로 산정하였다. 반면 SoC 기반 평균 배터리 소모전력은 직진 쟁기 작업뿐만 아니라 선회, 후진, 작업기 조작 및 저부하 상태가 포함된 전체 계측 구간을 대상으로 산정하였다. 따라서, 분석구간의 차이로 인해 모터 출력합이 전체 계측구간의 평균 배터리 소모전력보다 크게 나타났으며, 두 결과를 직접적인 입력 및 출력 에너지 관계로 비교하기에는 제한이 있다.
실측 포장 작업 조건 기준 작업 가능 시간 환산
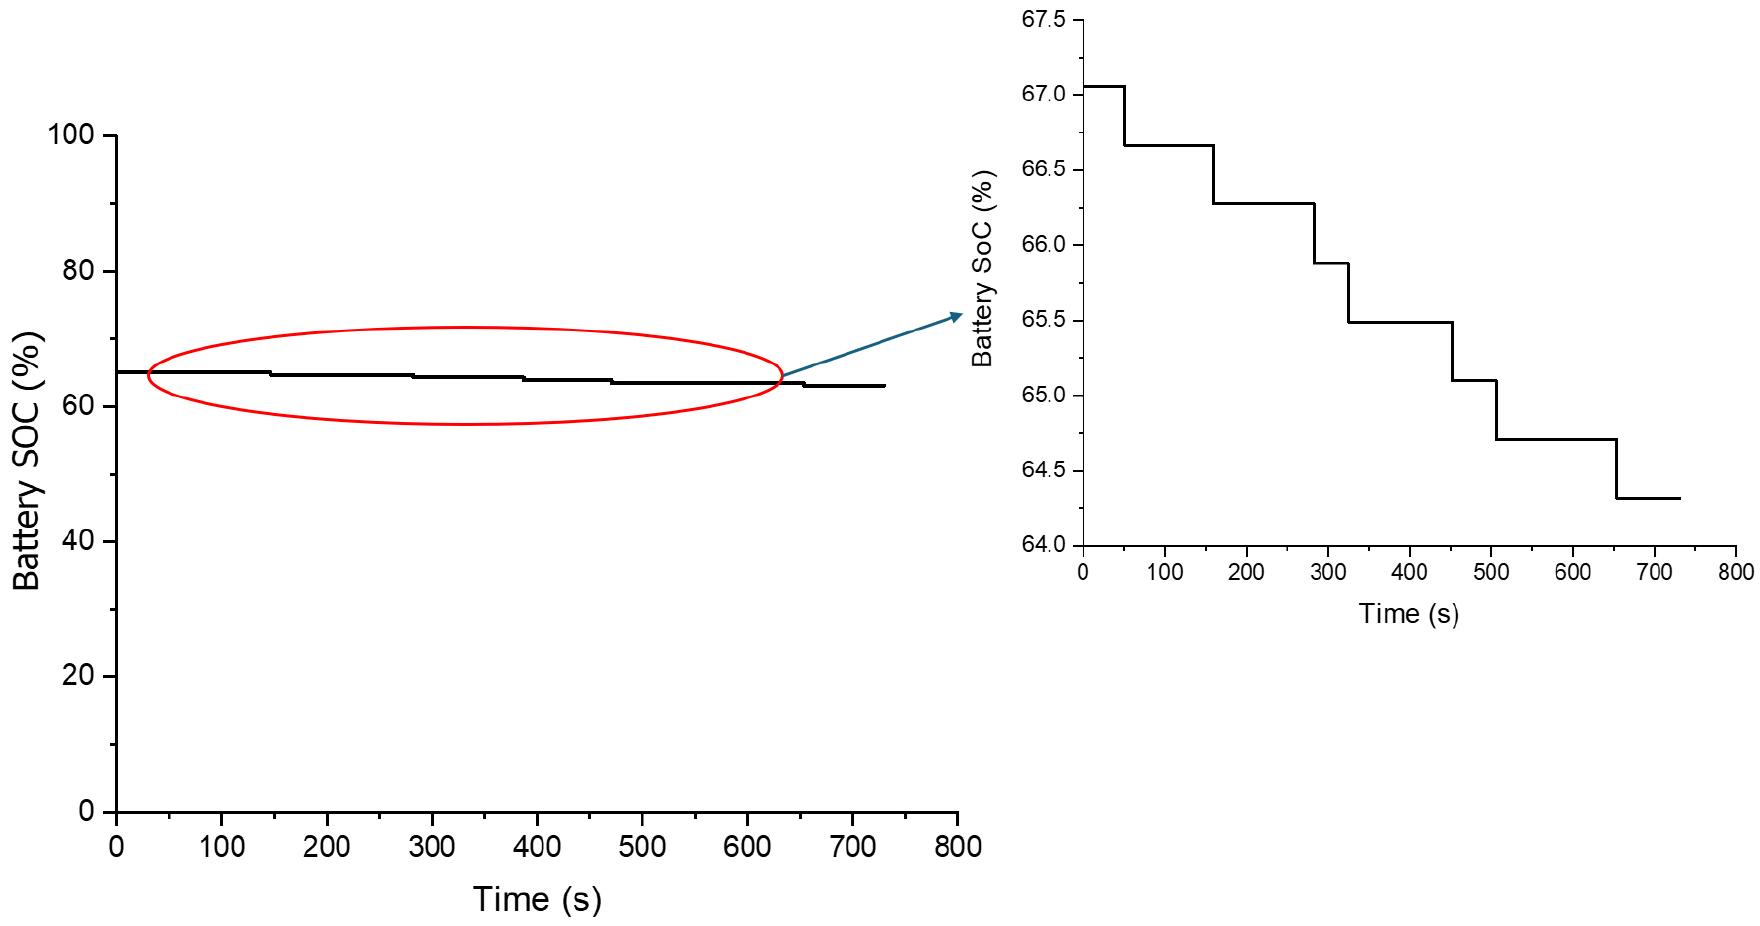
본 연구에 사용된 55 kW급 전기 트랙터의 배터리 총용량은 83.14 kWh이다. Fig. 6과 같이 직진 쟁기 작업, 선회, 후진 및 작업 대기를 포함한 전체 계측구간에서 배터리 SoC는 약 2.99%p 감소하였으며, 이에 따른 배터리 소비에너지는 약 2.486 kWh로 산정되었다. 전체 포장 작업 사이클에서 산정된 평균 배터리 소모전력 12.26 kW를 기준으로 배터리 총용량을 모두 사용할 경우의 작업 가능 시간은 약 6.78 h로 산정되었다.
위 결과는 순수 직진 쟁기 작업이 연속적으로 수행되는 조건이 아니라, 본 시험에서 계측된 경운 및 비경운 구간의 시간 비율이 동일하게 반복되는 포장 작업 조건에 대한 이론적 환산값이다. 또한, 배터리 SoC가 낮아지거나 발열이 발생하면 출력 효율이 저하될 수 있으므로, 실제 작업 시간은 산정된 6.78 h보다 짧아질 수 있다. 배터리 보호 및 수명 관리를 고려하여 가용 용량을 80% 및 90%로 제한하는 경우, 작업 가능 시간은 각각 약 5.42 h, 6.10 h로 산정되었다.
Conclusion
본 연구에서는 55 kW급 전기 트랙터의 실측 쟁기 작업 데이터를 이용하여 배터리 에너지 소비량과 작업 가능 시간을 분석하였다. 실험 대상 전기 트랙터는 구동 모터, PTO 모터, 인버터, 배터리팩 및 복합유성기어 감속부로 구성된 듀얼 모터 기반 e-파워트레인을 적용하였으며, 쟁기 작업 시 구동 및 PTO 모터의 동력이 복합유성기어를 통해 결합되어 차축으로 전달되는 동력 결합 모드에서 작업을 수행하였다. 주요 결론은 다음과 같다.
1)전체 계측 데이터는 약 730초로 구성되었으며, 본 연구에서는 실측 쟁기 작업 데이터를 이용하여 모터 부하와 배터리 SoC 변화를 분석하였다.
2)쟁기 작업 데이터에서 구동 모터 토크는 177.32 ~ 206.02 Nm 범위로 나타났으며, 평균 토크는 191.99 Nm로 나타났다. 구동 모터 평균 회전속도는 464.71 rpm으로 나타났다. PTO 모터 토크는 207.60 ~ 241.20 Nm 범위로 나타났으며, 평균 토크는 223.72 Nm로 나타났다. PTO 모터 평균 회전속도는 336.68 rpm으로 나타났다.
3)쟁기 작업 데이터에서 배터리 총 용량과 SoC 감소량을 이용하여 배터리 소비에너지를 산정한 결과, 배터리 소비에너지는 약 2.486 kWh로 나타났다. 이에 따른 평균 배터리 소모전력은 12.26 kW로 나타났으며, 측정된 쟁기 작업 조건이 동일하게 지속된다고 가정할 경우, 30분 작업에는 약 6.13 kWh의 배터리 에너지가 요구되는 것으로 산정되었다.
4)배터리 총 용량 83.14 kWh를 모두 사용할 경우, 쟁기 작업 조건 기준 작업 가능 시간은 약 6.78 h로 산정되었다.
본 연구에서는 실측 쟁기 작업 데이터 중, 측정된 쟁기 작업 조건이 동일하게 지속된다는 가정하에 에너지 소비량과 작업 가능 시간을 산정하였다. 그러나 실제 포장 작업에서는 토양 수분, 토양 경도, 경운 깊이, 작업 속도, 선회 빈도, 작업기 관입 상태 등에 따라 배터리 에너지 소비량이 달라질 수 있다. 따라서, 향후 연구에서는 장시간 연속 작업 데이터와 토양 조건을 반영하여 전기 트랙터의 작업 가능 시간 예측 신뢰성을 향상시킬 필요가 있다.